Способы программирования роботов
Существует множество инструментов программирования промышленных роботов. Как правило базовые программы пишет сам производитель роботов, оставляя возможность потребителю дорабатывать и адаптировать ПО под конкретные производственные задачи. Стоит указать, что ООО ПромТехника поставляет промышленных роботов с русифицированным ПО.

В нашем случае мы рассматриваем три оптимальных способа программирования роботов для абразивоструйных процессов, металлизации и окрашивания жидкими ЛКМ :
· Учебное программирование
· Автономное программирование
· Аналитический режим программирования робота
Учебное программирование робота.
Это учебное программирование роботов непосредственно на месте их установки. При онлайн-программировании робот программирует сам себя. Это самый простой и быстрый способ программирования робота.
Если при учебном программировании применяется метод Teach-In, оператор при помощи панели управления направляет движение робота в заданный участок пространства и выполняет необходимые задачи, а робот «запоминает» координаты местоположения и скорость движения в каждом пункте. Наибольшее распространение учебного (ручного) программирования роботов получило при роботизации окрасочных процессов. Движений манипулятора по различным траекториям может быть множество, а вот технологических задач только две – Вкл. и Выкл. подачу окрасочного состава в форсунку.
На сегодняшний день это самый распространенный способ программирования роботов.

Если при учебном программировании применяется метод Playback оператор вручную ,от пульта управления, обводит робота по траектории движения. Движение ведется последовательно от начальной точки к промежуточной. Если оператор считает ,что движение выполнено роботом правильно и с нужной скоростью, нажимается кнопка со звуковым сигналом и данное движение программируется системой и записывается. Далее от промежуточной точки оператор ведет робота к следующей точке и процесс записи повторяется. Этот способ гарантирует четкость движения робота при всем продолжении технологического цикла дробеструйной обработки либо металлизации поверхности.
Такой метод обучения оптимален при отсутствии необходимости высокой точности движений манипулятора и отсутствия параллельных технологических задач.
Управление промышленными роботами при помощи онлайн-программирования не всегда удобно – в программы, созданные таким образом, нельзя вносить изменения.
Автономное программирование робота.
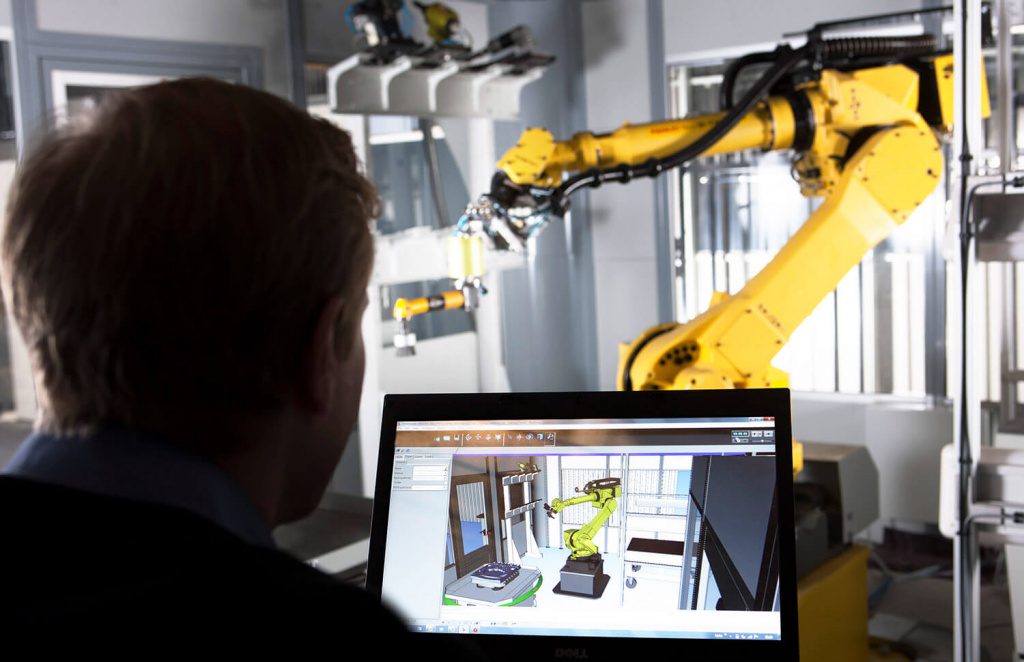
Более продвинутый способ управления роботом – офлайн-программирование. В таком случае программы пишутся на обычном компьютере в редакторе, поставляемом с комплексом программного обеспечения робота: написание программ для современных роботов доступно любому сотруднику из вашего персонала ,после недолгого обучения. Текстовая программа загружается в компьютер робота, отлаживается и корректируется. Также в последнее время набирают популярность 3D и CAD-модели. Такое программирование экономит время, не останавливает производственный процесс и дает отличную визуализацию и возможность предварительно оценить множество параметров и итоговый успех работы промышленных роботов.
Аналитический режим программирования робота.
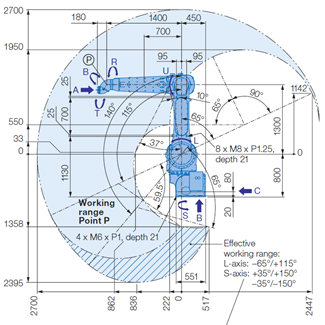
Составление шаблонных дробеструйных программ также возможно для относительно простых заготовок. Производитель роботов разработал и поставил решения, в которых программы струйной обработки генерируются автоматически на основе основных размеров заготовки.
Когда робот установлен, появляется команда программистов и заставляет робота делать то, что должен делать робот.